
Просмотры:0 Автор:Pедактор сайта Время публикации: 2026-09-24 Происхождение:Работает


Шасси служит физической основой вашей роботизированной системы. Вы должны выбирать его тщательно. Выбор неправильной базы часто приводит к каскадным сбоям. Эти сбои негативно влияют на грузоподъемность, управление питанием и надежность навигации по всем направлениям. Переход проекта робототехники от первоначального прототипа к полному коммерческому развертыванию требует серьезного смещения фокуса. Вы должны смотреть далеко за рамки базовых показателей мобильности. Инженерам необходимо уделять первоочередное внимание надежности, надежности, готовности к интеграции оборудования и особым ограничениям окружающей среды. Эта статья дает вам строгую и практическую основу для оценки этих важнейших факторов. Мы поможем вам подобрать оборудование в соответствии с вашими сложными техническими требованиями. Вы узнаете, как сбалансировать суровые операционные условия и сжатые коммерческие сроки. К концу этого руководства вы поймете, как правильно выбирать модели шасси робота , которые гарантируют долгосрочный успех в эксплуатации.
Вы должны оценить, где работает робот, прежде чем изучать характеристики оборудования. Операционная среда диктует каждый последующий выбор конструкции. Игнорирование факторов окружающей среды гарантирует быстрый выход оборудования из строя.
Мы разделяем операционную среду на две основные области:
Далее вы должны оценить динамику полезной нагрузки. Поставщики часто рекламируют впечатляющую статическую полезную нагрузку. Однако статические цифры рассказывают лишь половину истории. Статическая полезная нагрузка определяет, что удерживает база в неподвижном состоянии. Динамическая полезная нагрузка определяет, что он безопасно перевозит в движении. Вы должны учитывать силы ускорения и тормозной момент. Высокий импульс может легко опрокинуть плохо сбалансированный агрегат во время аварийной остановки.
Центр тяжести (ЦТ) играет огромную роль в динамической устойчивости. Высокие точки крепления смещают распределение веса вверх. Этот вертикальный сдвиг требует более высокого крутящего момента двигателя для поддержания устойчивости во время поворотов. Это также увеличивает риск опрокидывания на неровной местности. Тяжелые компоненты, такие как аккумуляторы и первичные двигатели, всегда следует устанавливать как можно ниже.
Наконец, требования власти и автономии требуют тщательного расчета. Красивый дизайн не сработает, если батарея разрядится в середине выполнения задачи. Выполните следующие действия, чтобы точно определить ваши электрические требования:
Выбор правильной кинематики гарантирует, что ваш робот будет эффективно ориентироваться в окружающей среде. Давайте разберем основные типы передвижения, доступные на рынке.
Платформы с колесным шасси представляют собой наиболее распространенный выбор. Они обеспечивают превосходную эффективность на соответствующих поверхностях. Колесные системы можно разделить на три основные категории. Системы дифференциального привода обеспечивают высокую маневренность. Они используют невероятно простую логику управления. Два колеса с независимым приводом управляют роботом, вращаясь с разной скоростью. Эти основания лучше всего подходят для плоских помещений в помещении. Всенаправленные колеса или колеса Mecanum отлично подходят для работы в ограниченном пространстве. Они легко выполняют сложные боковые маневры. Однако они страдают от серьезных проблем с вибрацией. Им также не хватает достаточного сцепления с дорогой на неровной поверхности. Рулевое управление Ackermann имитирует стандартную автомобильную конструкцию. Он обеспечивает высокую энергоэффективность при использовании на открытом воздухе. Он отлично справляется с высокоскоростными перемещениями на большие расстояния. Ему не хватает возможности поворота на нулевой градус.
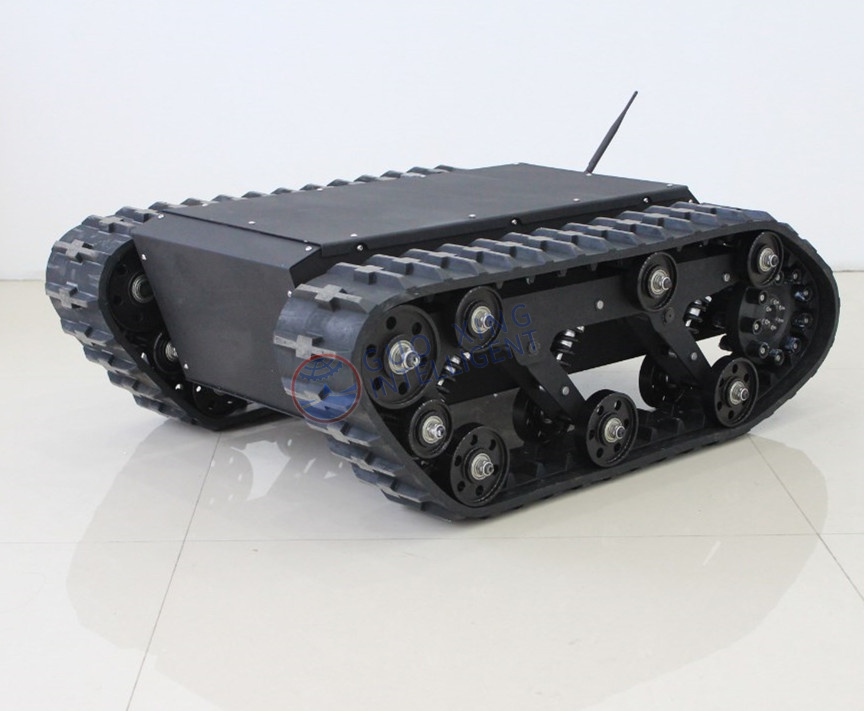
На платформах гусеничного шасси вместо колес используются непрерывные резиновые или стальные гусеницы. Они обеспечивают превосходное распределение веса на мягком грунте. Они исключительно хорошо справляются с преодолением препятствий и подъемом на склон. Они по-прежнему необходимы для эксплуатации в тяжелых условиях бездорожья. Гусеничные платформы имеют заметные недостатки. У них гораздо меньшая максимальная скорость. Они потребляют значительно больше мощности из-за трения гусениц. Они также рискуют порвать мягкую поверхность при резких поворотах.
Реальность приостановки часто решает или разрушает продвинутое приложение. Вы должны защитить чувствительные датчики верхнего уровня от серьезного повреждения вибрацией. Такие устройства, как дорогие устройства LiDAR, быстро выходят из строя при постоянных механических ударах. Решите эту проблему, интегрировав специализированные настройки подвески. Механизмы балансирной тележки позволяют колесам преодолевать высокие препятствия, сохраняя при этом основной корпус устойчивым. Независимая амортизирующая подвеска полностью изолирует основную раму от резких ударов.
| Тип передвижения | Идеальная среда | Основное преимущество | Ключевое ограничение |
|---|---|---|---|
| Дифференциал Колесный | В помещении, плоские поверхности | Простая логика управления, высокая гибкость | Сильно борется на пересеченной местности. |
| Меканум на колесиках | В помещении, в ограниченном пространстве | Всенаправленное боковое движение | Плохое сцепление на открытом воздухе, высокая вибрация. |
| Аккерманн управлял | На открытом воздухе, на большие расстояния | Высокая скорость, отличная эффективность | Невозможно выполнить повороты на нуль градусов. |
| Непрерывное отслеживание | На открытом воздухе, неровная местность | Превосходный уклон и просвет препятствий | Высокое энергопотребление, низкая скорость |
Выбор правильных строительных материалов гарантирует, что ваш робот выдержит повседневные задачи. При принятии важных инженерных решений мы полагаемся на простую матрицу выбора материалов.
Алюминиевый сплав является абсолютным отраслевым стандартом. Он идеально балансирует общий вес и жесткость конструкции. Он идеально подходит для большинства коммерческих приложений. Производители легко обрабатывают алюминий, придавая ему сложные модульные формы. Углеродное волокно стоит очень дорого. Он отличается сверхлегкими характеристиками и высокой жесткостью. Инженеры резервируют его для высокоскоростных дронов или узкоспециализированных маневренных задач. Сталь становится совершенно необходимой для сверхтяжелых грузов. Он обеспечивает непревзойденную прочность на растяжение. Однако сталь приводит к огромным потерям веса. Эта дополнительная физическая масса требует постоянного более высокого тока от двигателей. Это быстро разряжает аккумулятор.
Степень защиты от проникновения (IP) определяет устойчивость к воздействию окружающей среды. Вы не сможете разместить внутренних роботов снаружи, не проверив эти рейтинги. IP54 служит абсолютным минимальным базовым уровнем для общего коммерческого использования. Он справляется с легкой пылью и случайными брызгами воды. Промышленные подметальные машины обычно имеют этот рейтинг. Сельскохозяйственные или тактические приложения требуют гораздо более надежной защиты. Им требуется степень защиты IP65 или IP67. Эти более высокие характеристики выдерживают сильные пыльные бури, густую грязь и прямые промывки под давлением.
Вы должны внимательно следить за физической герметизацией критически важных компонентов. Вода и пыль быстро разрушают открытые корпуса двигателей. Редукторы и электрические шкафы нуждаются в невероятно плотных уплотнениях. Всегда проверяйте эти средства защиты перед развертыванием на местах. Небольшая поломка гидрозатвора часто мгновенно разрушает внутреннюю электронику стоимостью тысячи долларов. В частности, проверьте кабельные вводы, поскольку они представляют собой наиболее распространенные точки отказа.
Прочная физическая структура ничего не значит без надежной цифровой интеграции. Выбранная вами база должна беспрепятственно взаимодействовать с вычислительными системами более высокого уровня. Не упускайте из виду экосистему электрооборудования и программного обеспечения.
Начните с обзора доступных интерфейсов управления и связи. Убедитесь, что оборудование поддерживает проверенные протоколы отраслевых стандартов. Шина CAN, RS232, RS485 и Ethernet представляют собой необходимую основу. CAN-шина обеспечивает невероятную помехоустойчивость при заводских настройках. Ethernet обеспечивает огромную пропускную способность для отправки данных кодера высокого разрешения. Вам также необходима совместимость с инфраструктурой с открытым исходным кодом. Ищите надежный драйвер ROS или ROS2. Поставщик, поставляющий собственные узлы ROS2, сэкономит вашей команде недели усилий по разработке программного обеспечения. Четкая документация API предотвращает серьезные узкие места в интеграции.
Затем внимательно оцените возможности интеграции датчиков и питания. Гибкость монтажа остается очень важной для быстрого прототипирования. Ищите стандартизированные прорези для алюминиевых профилей вдоль рамы. Предварительно просверленные матрицы с резьбовыми отверстиями также очень помогают. Они позволяют легко добавлять LiDAR, камеры глубины и модульные роботизированные руки. Без них вы потратите дни на изготовление индивидуальных монтажных кронштейнов.
Платы распределения питания (PDB) обеспечивают безопасную работу внешних систем. Надежная PDB предлагает несколько выходов с регулируемым напряжением. Скорее всего, вам потребуются каналы 5 В, 12 В и 24 В одновременно. Эти каналы напрямую питают внешние вычислительные блоки. Они обеспечивают бесперебойную работу таких модулей, как NVIDIA Jetson. Они также безопасно питают ваши навигационные датчики от основного тягового аккумулятора. Специальный PDB изолирует чувствительные логические платы от резких скачков напряжения двигателя. Это предотвращает случайные перезагрузки компьютера во время сильного ускорения.
Выбор поставщика требует такого же тщательного анализа, как и выбор физического оборудования. Подробное руководство по выбору шасси робота должно глубоко учитывать дилемму «покупка или сборка».
Оцените инженерно-технические затраты, необходимые для создания индивидуального устройства с нуля. Сравните эти усилия с интеграцией проверенной готовой коммерческой платформы (COTS). COTS-решения обычно выигрывают при быстром коммерческом развертывании. Они экономят вашей команде огромное количество времени на внутреннюю разработку. Они позволяют вашим инженерам-робототехникам сосредоточиться исключительно на автономном программном обеспечении, а не на отладке базовой механики мобильности. Создание нестандартных приводов часто приводит к бесконечным итерациям оборудования.
Применяйте строгие критерии оценки поставщиков на начальном этапе составления короткого списка. Качество документации многое говорит о компании. Серьезный недостаток схем электропроводки или точных 3D-моделей CAD служит серьезным тревожным сигналом. Вы не можете разрабатывать пользовательские полезные нагрузки без точных файлов шагов. Отсутствие реакции технической поддержки гарантирует будущие задержки развертывания. Вам нужен отзывчивый инженерный партнер, а не просто удаленный поставщик запчастей.
Масштабируемость и сроки производства определяют ваш долгосрочный коммерческий успех. Задавайте сложные вопросы об их производственных возможностях. Может ли поставщик быстро увеличить производство? Они могут легко предоставить один оценочный блок для первоначального прототипирования. Могут ли они поставить пятьдесят одинаковых единиц для вашего флота? Изучите устойчивость цепочки поставок компонентов. Нарушение цепочки поставок поставщиков немедленно останавливает все коммерческое внедрение. Обеспечьте наличие на месте важных запасных частей, таких как приводы двигателей, кабели энкодеров и гусеничные ленты.
Выбор правильной базы определяет технический успех всего вашего проекта в области робототехники. Вы должны установить строгий и объективный путь оценки. Начните с четкого определения физической операционной среды. Сопоставьте тип передвижения непосредственно с конкретными требованиями местности. Тщательно оцените распределение веса и пределы динамической полезной нагрузки. Проверьте электрические интерфейсы вашего оборудования и готовность к интеграции программного обеспечения на ранних этапах цикла проектирования. Наконец, проверьте выбранного поставщика на предмет масштабируемости производства и оперативной технической поддержки.
Мы настоятельно рекомендуем инвестировать в тщательно документированные коммерческие системы. Немного более дорогая платформа, предлагающая встроенную поддержку ROS2, окупается очень быстро. Это экономит тысячи долларов на внутренней разработке программного обеспечения и времени на отладку оборудования. Это значительно ускоряет вывод вашего продукта на рынок. Это также предотвращает катастрофические сбои в полевых условиях.
Примите меры сегодня, чтобы продвинуть свой проект вперед. Просмотрите конкретные мобильные платформы, соответствующие вашей отрасли. Загрузите подробные технические характеристики для параллельного сравнения компонентов. Свяжитесь со специальной командой инженеров для получения комплексной консультации по полезной нагрузке. Принимайте фундаментальные решения об оборудовании с абсолютной уверенностью.
Ответ: Сельскохозяйственные задачи требуют перемещения по непредсказуемой, грязной и очень неровной местности. Здесь наилучшую производительность обеспечивают гусеничные платформы или дифференциальные приводы на больших колесах. Они обеспечивают превосходное распределение веса и отличный дорожный просвет. Вы должны отдать приоритет независимым системам подвески, чтобы стабилизировать тяжелые сельскохозяйственные грузы. Всегда проверяйте, чтобы устройство имело класс защиты IP65 или выше, чтобы выдерживать сильное воздействие воды, грязи и пыли.
О: Для расчета крутящего момента двигателя требуется определенная физическая формула. Вы умножаете общую массу робота на радиус ведущего колеса. Учитывайте максимальный ожидаемый угол наклона, на который вы планируете подняться. Включите желаемую скорость ускорения для преодоления начального статического трения. Инженеры настоятельно советуют добавить к окончательному расчету запас прочности от 20 до 30 процентов. Это предотвращает остановку двигателя при неожиданных динамических нагрузках.
О: Как правило, вам следует избегать использования колес Mecanum на открытом воздухе. Эти колеса оснащены небольшими незащищенными диагональными роликами. Грязь, гравий и биологический мусор быстро блокируют эти точные механизмы. Системы Mecanum также страдают от исключительно плохого сцепления на рыхлых или неровных поверхностях, таких как мокрая грязь. Кроме того, в их жестких механических монтажных конструкциях обычно отсутствует подвеска, необходимая для защиты чувствительной полезной нагрузки от постоянных вибраций на открытом воздухе.
О: Шасси служит исключительно аппаратной основой. Он включает в себя несущую раму, тяговые двигатели, колеса, внутреннюю батарею и основные приводы двигателей. Он не может выполнять какие-либо задачи самостоятельно. Полный автономный мобильный робот (AMR) полностью построен на этой основе. Пользователи или системные интеграторы должны добавить высокоуровневые вычислительные модули, усовершенствованные навигационные датчики LiDAR и специальное программное обеспечение для автономности, чтобы сделать его интеллектуальным.